II. Производство
Основные компоненты оборудования
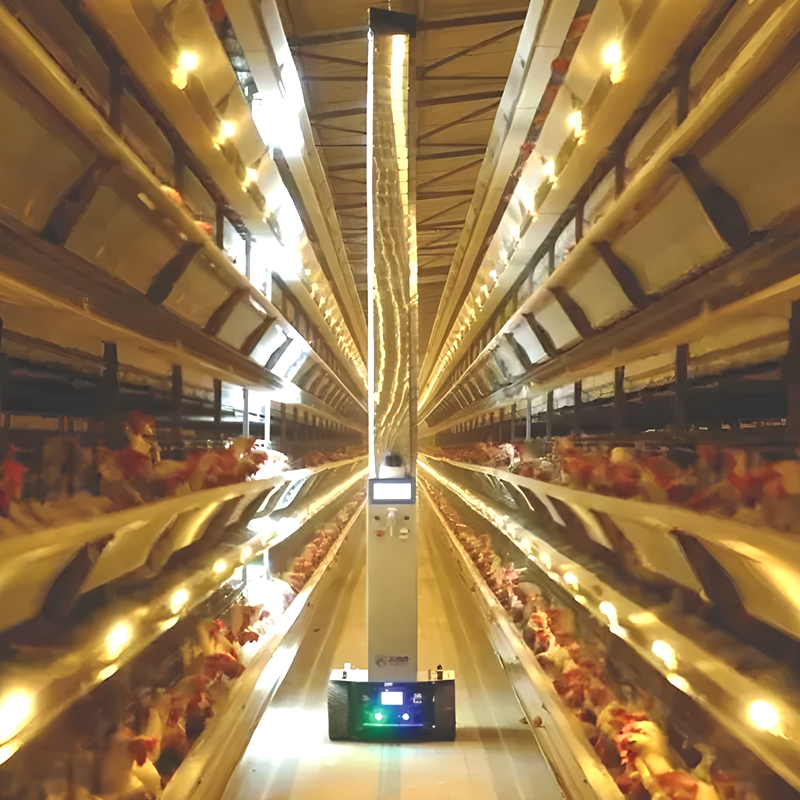
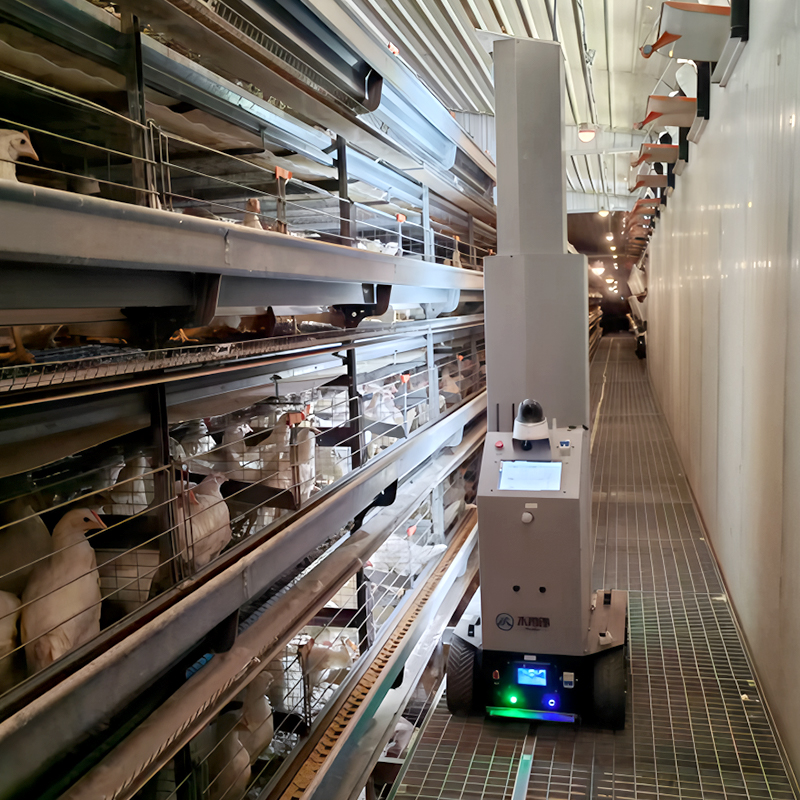
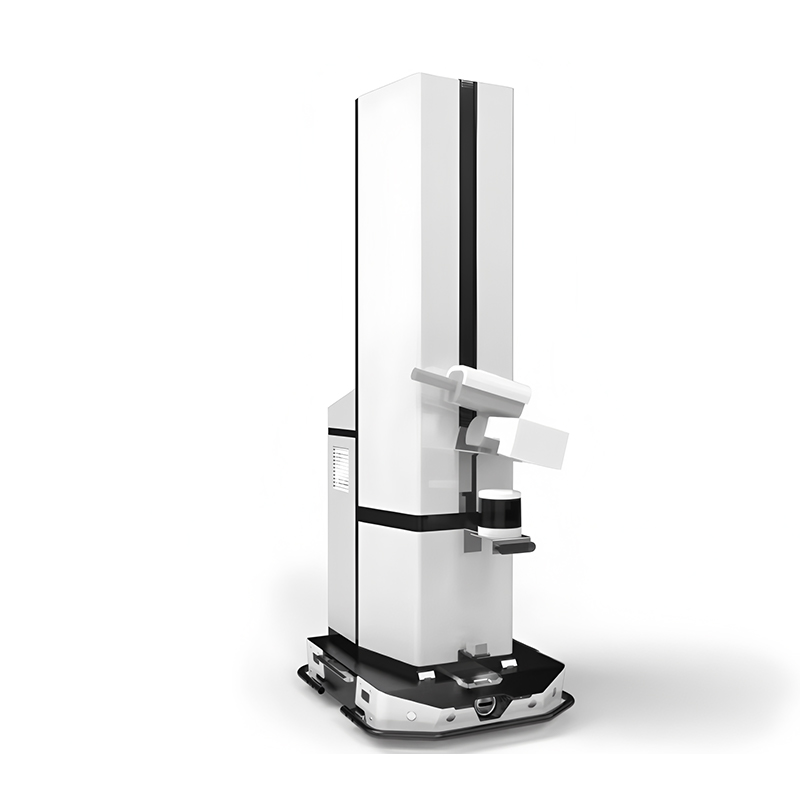
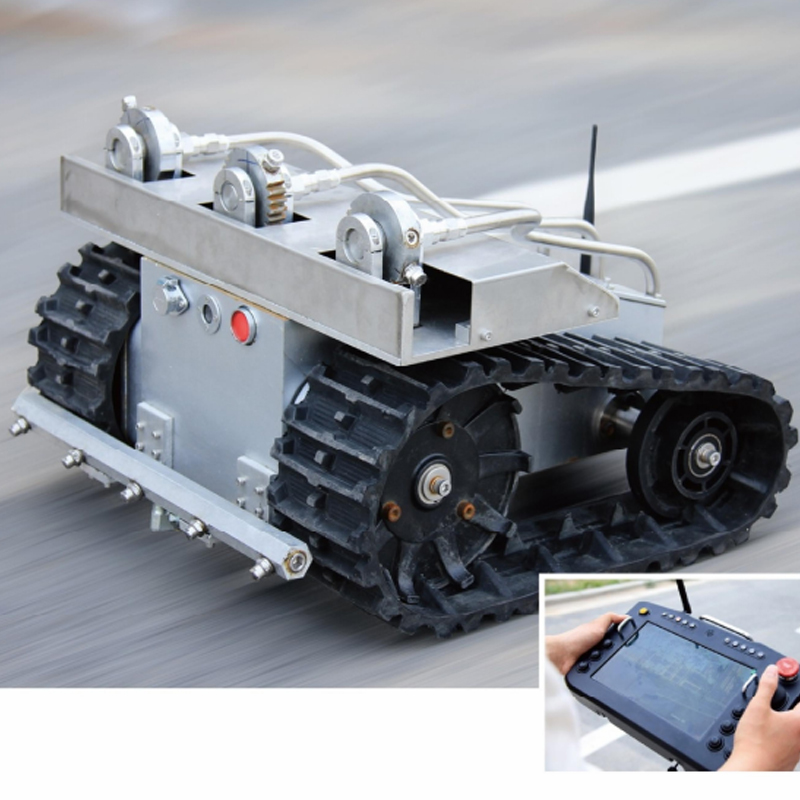
Мобильная система шасси
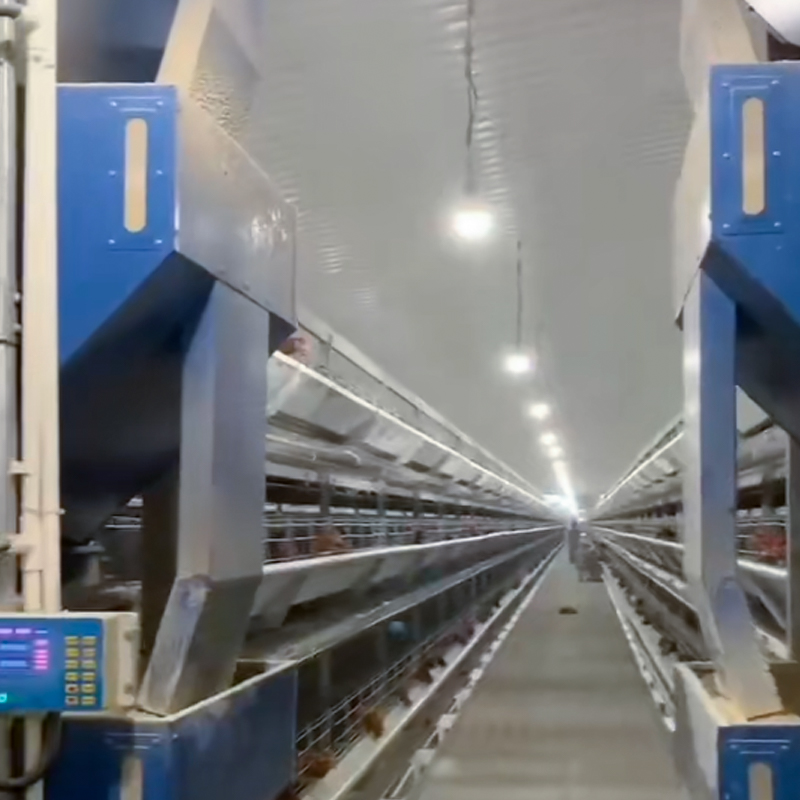
Тип колес: Анти‑коррозионное шасси. Навигационная система, объединяющая LiDAR и визуальный SLAM для автономного картографирования, обхода препятствий, патрулирования‑планирования маршрута и автоматического возврата‑в‑заряд. Рельсовый‑навесной тип: рельс из алюминиевого‑сплава и механизм привода перемещения для равномерного возвратно-поступательного движения по пути.
Модуль сбора подъемных данных
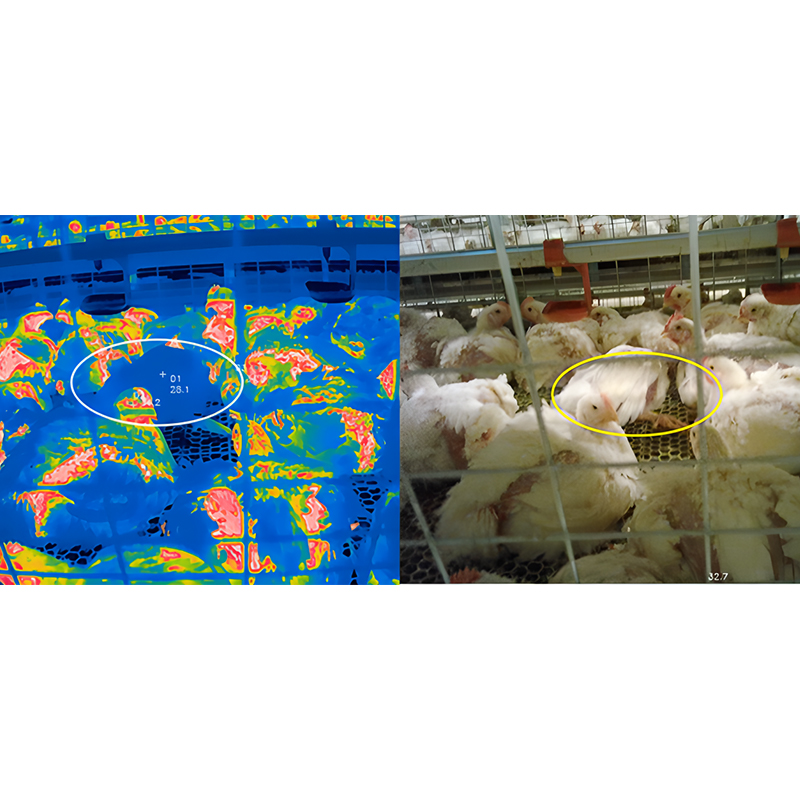
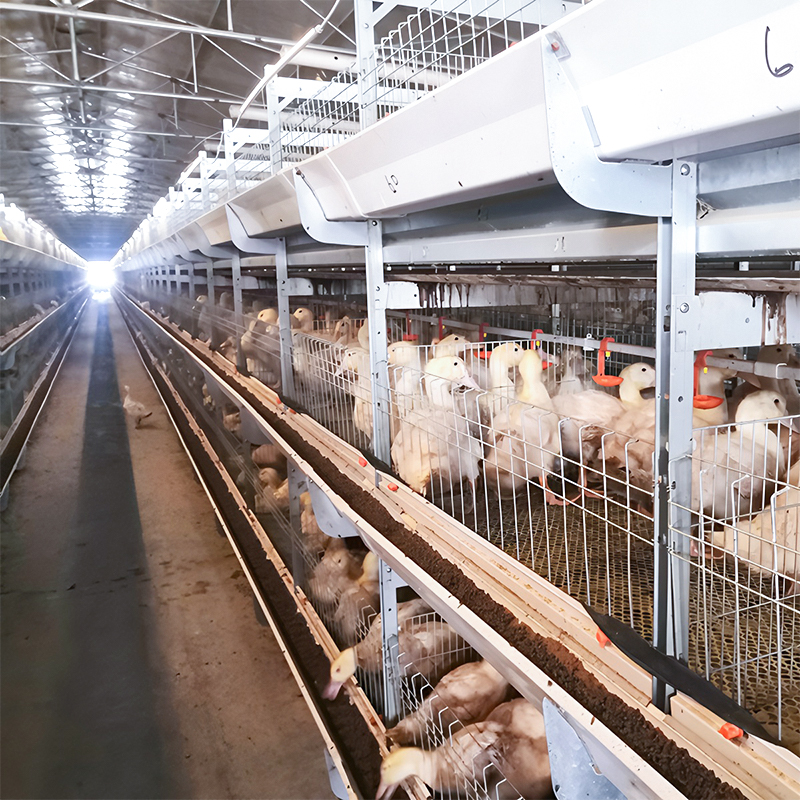
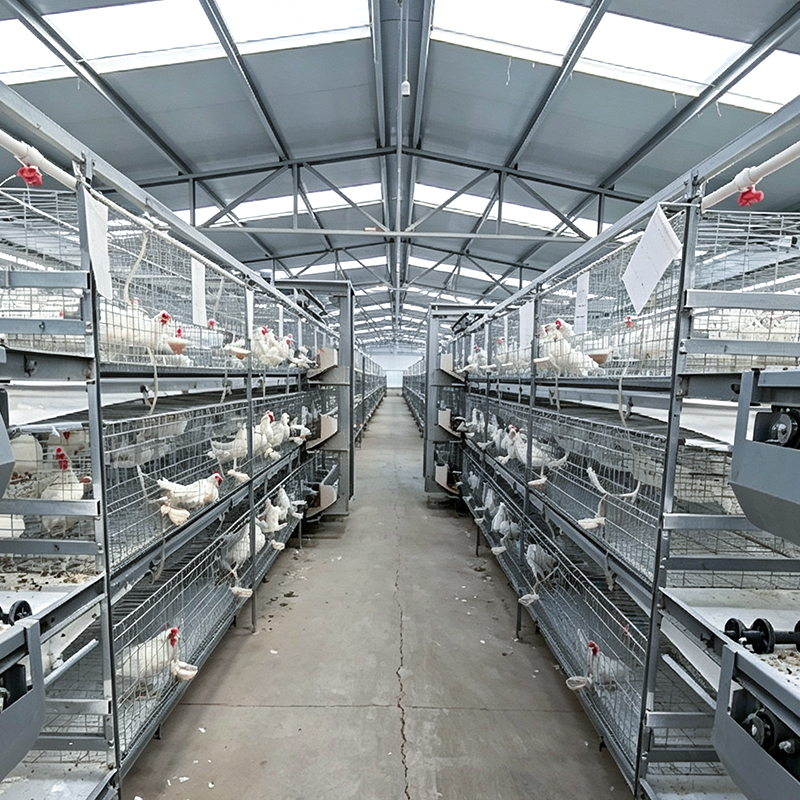
Электрическая подъемная камера с функцией панорамирования‑наклона‑зума, адаптированная к высоте многоярусной‑ клетки. Оснащен камерой видимого‑света высокой‑четкости, инфракрасным тепловизором и модулем сбора‑звука. Он делает фотографии и видео каждого яруса клетки, чтобы определить состояние птицы и температуру поверхности‑тела.
Экологический‑сенсорный блок
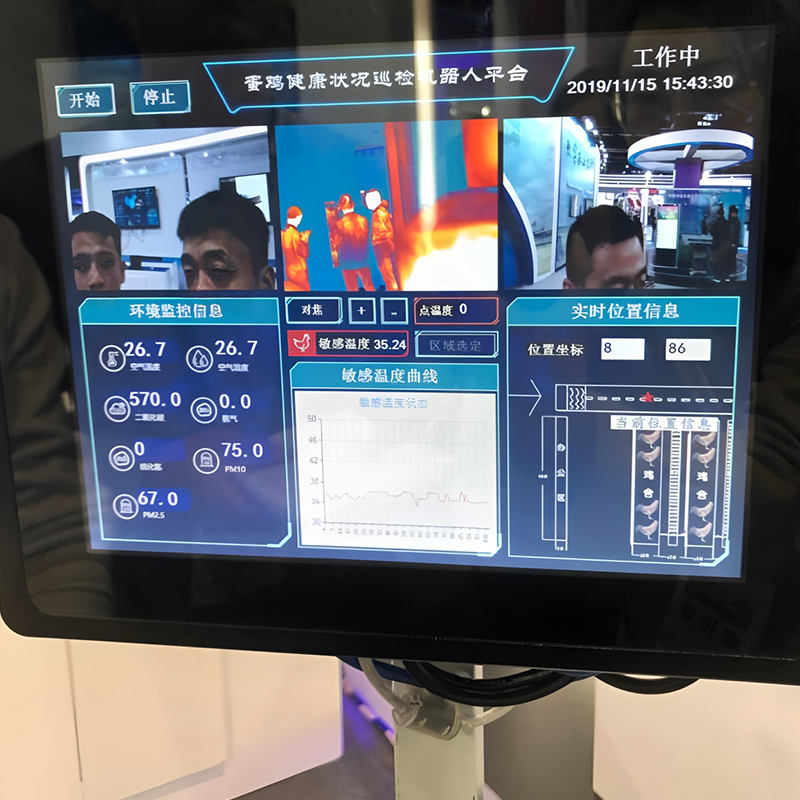
Интегрированные датчики температуры, влажности, аммиака и CO₂ для сбора параметров окружающей среды внутри дома в режиме реального времени‑.
Модуль Edge‑вычислений и искусственного интеллекта
Локальный пограничный хост, работающий на основе алгоритмов искусственного интеллекта, ориентированных на размножение‑, для распознавания мертвых птиц, слабых птиц и ненормального поведения. Обработка данных на месте‑снижает нагрузку на передачу данных‑.
Платформа управления программным обеспечением
Локальный шкаф управления + облачная платформа + мобильное‑телефонное приложение. Поддерживает патрулирование‑конфигурацию задач, хранение видео и датчиков‑данных, автоматическое патрулирование‑генерацию отчетов, всплывающие‑оповещения и SMS-сигнализацию. Доступно дистанционное ручное управление роботом.
Рабочий процесс
Запуск робота → Автономное патрулирование по заданным маршрутам → Подъем PTZ собирает изображения и данные об окружающей среде по уровням ‑ за‑ уровнями → Анализ ИИ на стороне края ‑ обнаруживает отклонения → Маркировка аномальных‑ участков и отправка оповещений → Патрулирование ‑ выполнение задач → Автоматический возврат на зарядную станцию. Все данные архивируются и хранятся.
Заводское производство и внедрение на месте‑
Заводские‑побочные процедуры: механическая обработка шасси, анти‑коррозионная обработка, сборка датчиков, предварительная‑установка алгоритмов искусственного интеллекта и ввод в эксплуатацию электрического‑управления. Весь агрегат разбирается для транспортировки. Работа на‑площадке: установка рельсов (для версий, монтируемых на рельсах‑), отладка сети, картографирование и калибровка на‑площадке, адаптация модели с использованием искусственного интеллекта на‑площадке‑. Нет‑пробный запуск нагрузки, домашняя птица‑отладка в реальном времени для распознавания‑проверка точности и сигнализация‑тестирование функций. Официальная передача‑передача после приемочного контроля.

 английский